


 您尚未登录账户
 您的企业账号申请正在审核中


智元开放物理推理数据:同一任务,机器人为何换动作
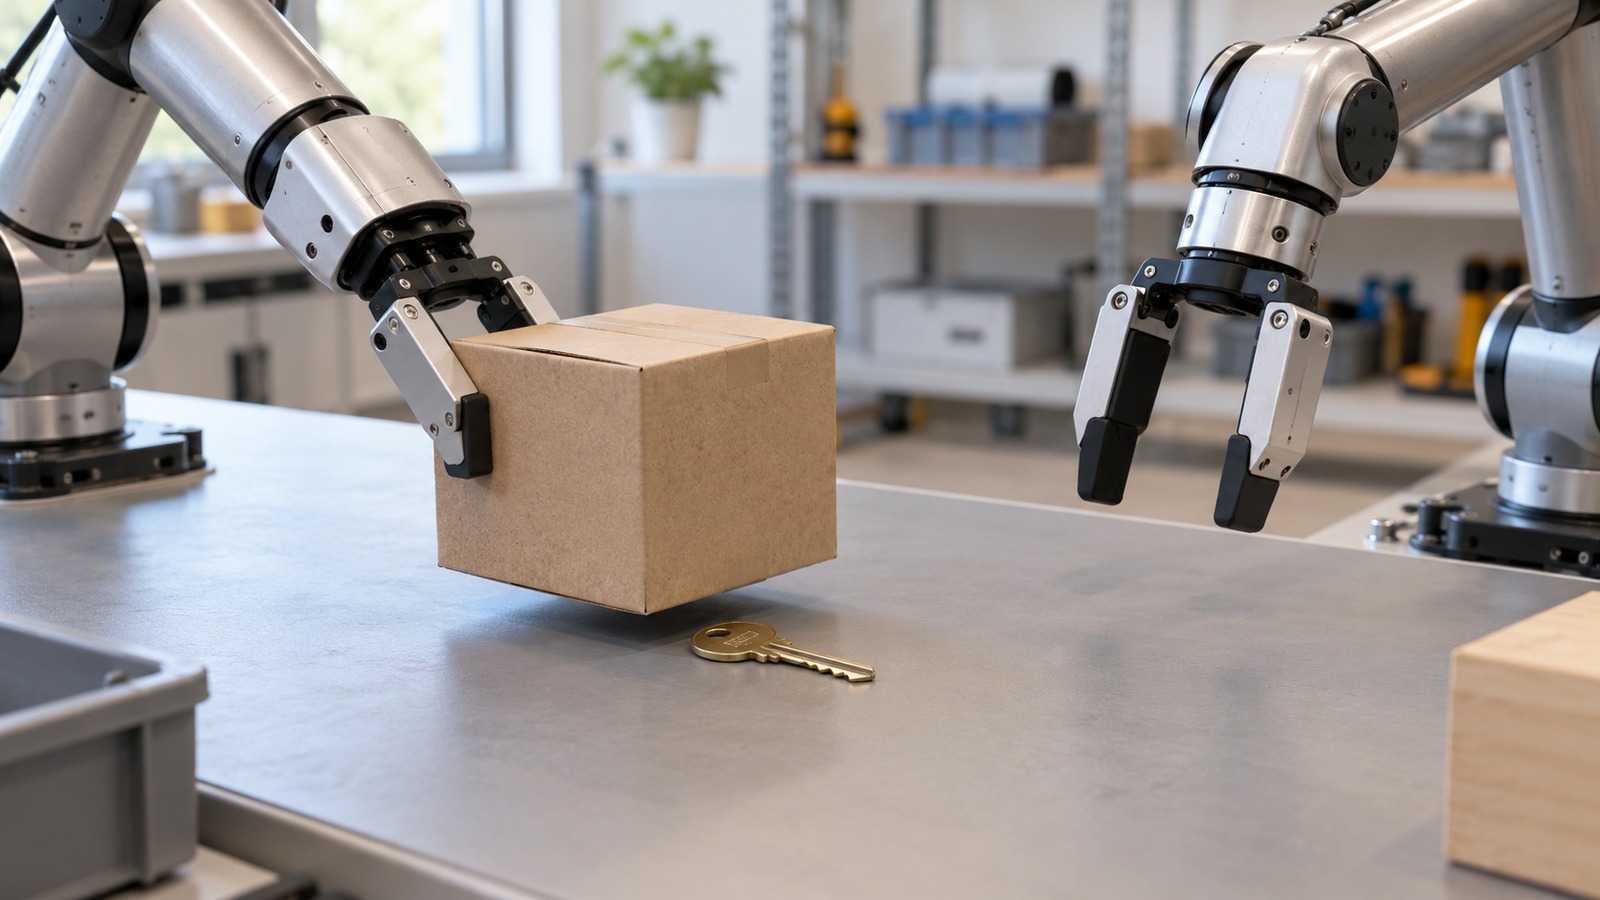
拿到钥匙,有时先伸手,有时却要先搬开挡路的盒子。目标没有变化,正确动作为什么不同?智元新开放的AGIBOT WORLD第四批“物理推理”数据,把训练重点从动作本身转向情境与决策。官网公告正文署期10月22日,新闻列表标为10月23日;公开仓库也已出现对应目录。这是数据发布,不是机器人通用推理能力已经过关。
快速看点:同一目标包含不同初始状态与执行分支;任务目标、过程标注和动作轨迹相互连接;公开数据卡标注CC BY-NC-SA 4.0,而非无条件商用。对机器人团队,这批材料更适合被看作检查决策链的研究入口,不能只凭演示就推算真实服务成功率。
难点不只在抓稳,还在决定下一步
一个动作执行正确,不一定代表任务完成正确。按固定顺序抓取物品,与根据物品状态选择下一步,是两类不同问题。前者可以检查轨迹和接触,后者还要检查判断依据:当前看到了什么、哪些步骤已经做过,以及接下来是否具备执行条件。
第四批数据以真实任务中的状态差异组织决策与执行,关注数量、遮挡、空间占用和任务进度,并把任务分成不同难度。它提供的不是一张“机器人更聪明”的成绩单,而是让团队有机会把错误拆开:究竟是没有理解目标,还是没有识别状态,抑或判断正确却执行失败。
这种拆分对交付很重要。如果只记录最终是否拿到物品,中间重复搜索、无效搬动或漏掉前置条件,可能被最后一次成功掩盖。更有价值的验收应保留过程:正确结果是否来自正确路径,换一个初始条件后,系统还能否稳定选择相应动作。这里是评测建议,并非已有测试结论。
数据能取到,仍要读懂时间与层级
公开仓库的PhysicalReasoning下已有opensourcev4-20261001目录。目录名是数据组织标识,不能拿来替代公告时间,也不能把整个仓库显示的体积当作这一批新增规模。数据可浏览与所有文件已完成下载、质量审查,是不同阶段;本文没有下载全量数据或重新训练模型。
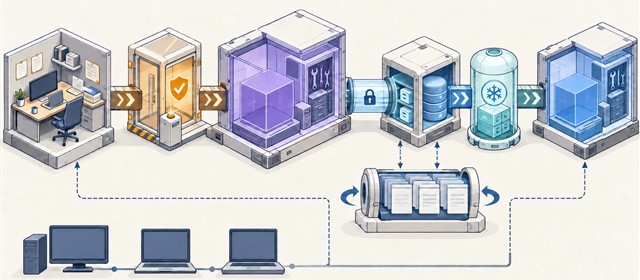
通用数据卡给出了元数据、轨迹和视频的组织方式:先读info.json中的结构与路径,再用episodes.jsonl定位片段,随后关联动作数据和相机视频。对于多阶段任务,不能只把视频当成一段表演;需要确认同一时间点的目标描述、状态和动作究竟对应哪一个子任务。
接入时应先选少量有代表性的任务,核对帧范围、字段维度、视频长度与索引,再决定训练读取器如何实现。通用说明不意味着每个子目录都拥有完全相同的可选标注。若某个字段缺失,应该记录缺口,而不是自动补成“没有发生错误”或用相邻样本的状态代替。
把任务切短,可能切掉要研究的问题
数据卡区分保留长任务层级信息与转换为标准单指令片段两种使用方式;配套切分流程会移除输出info.json中的扩展标注。这有利于适配已有训练管线,却不代表两种形式适合回答同一个问题。研究跨步骤记忆时,必须确认所需上下文没有在转换中消失。
可以把验收拆成动作层与任务层。动作层检查某个片段是否完成目标操作;任务层检查新状态出现后,计划是否随之调整。即使前者得分提高,也不能直接推出后者改善。训练集与测试集还要关注相似场景和相邻片段的重叠,避免把记住演示误认成理解条件变化。
另一个边界是许可。公开卡片带有非商用与相同方式共享标识,不能仅看到“开放”就把它当成可直接并入商业产品的数据包。团队需要把研究试用与商业项目的使用范围分开确认。本文不提供对具体使用方式的授权判断,也不以开放目录替代权利核查。
小编判断:先把决策错在哪里留下来
这次发布的读者价值,在于把“会动”与“知道何时怎样动”拉开观察。真正的业务对象不会永远保持演示中的摆放位置,任务也不会总从干净的起点开始。若数据和评测只奖励一条固定路径,系统面对变化时的脆弱性可能直到上线才暴露。
但有了更丰富的数据,并不自然得到更可靠的机器人。跨设备适配、场景差异、失败恢复和人机安全仍需独立验证,公告没有给出本文可据以确认的独立生产收益。对准备落地的团队,更务实的下一步是先建立条件变化测试,再看新增数据能否减少某一类明确错误,而不是提前宣布通用能力已经实现。