


 您尚未登录账户
 您的企业账号申请正在审核中


2美元起跑、边缘仍待补,AWS开源物理AI工具链
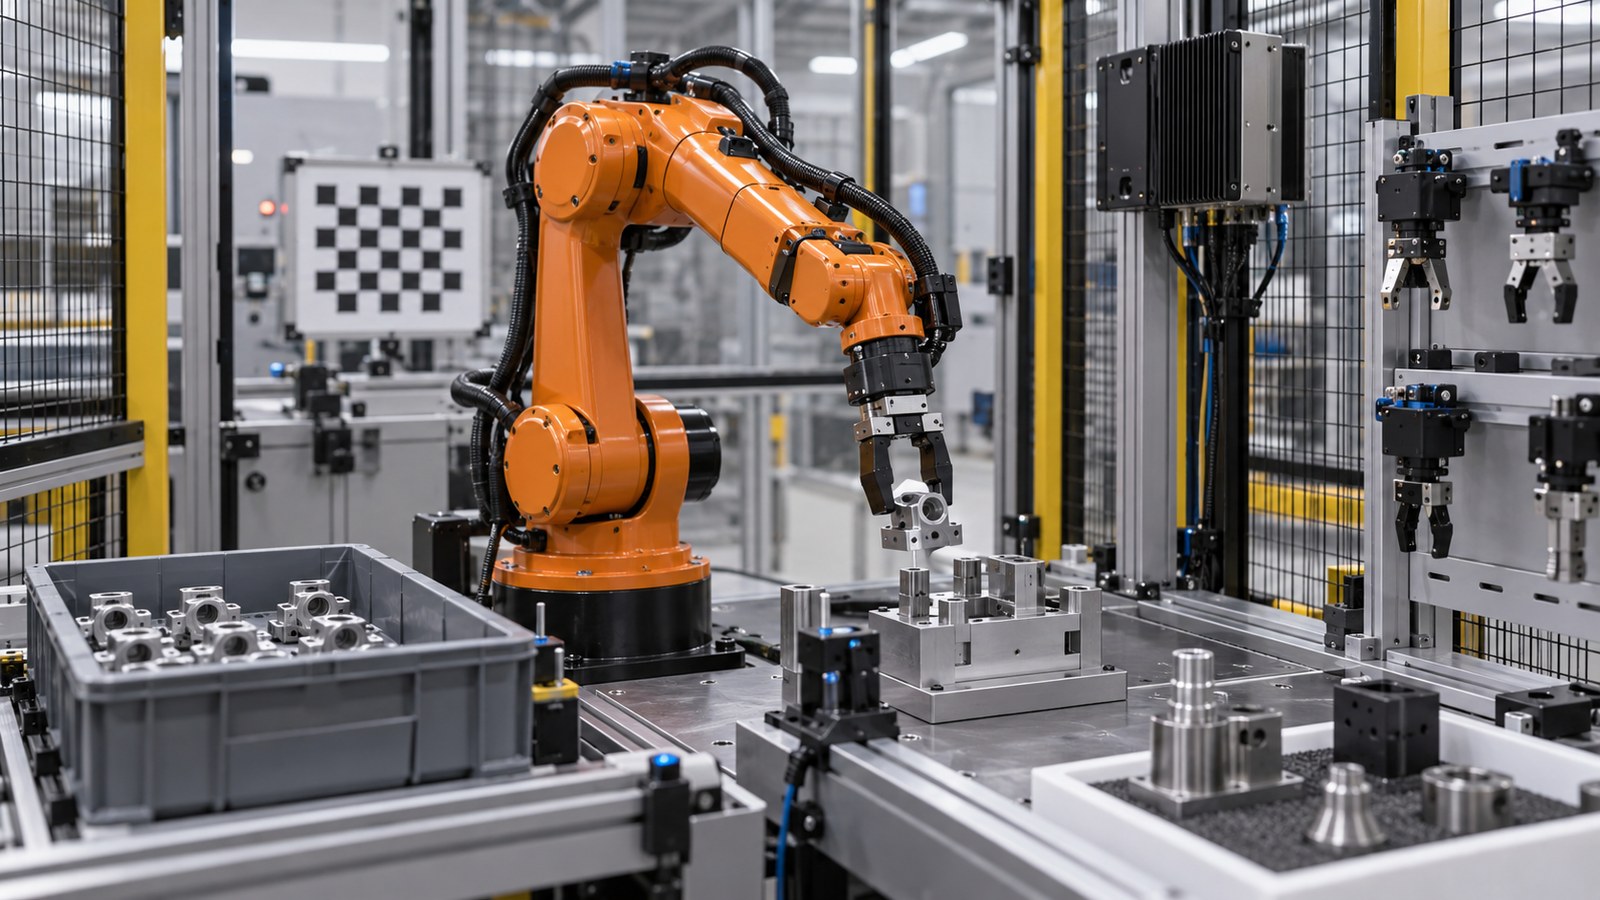
机器人模型从云端训练走到真实机械臂,中间隔着的不是一次部署,而是一整套数据、仿真、评测、硬件接口和边缘运行链路。AWS在10月7日公开Physical AI Toolchain,把NVIDIA Cosmos、Isaac Lab、GR00T、Isaac Sim与OSMO接进AWS基础设施,同时给出参考架构、基础设施即代码和部署自动化。最值得关注的不是“端到端”口号,而是仓库把哪些模块标为可用、预览和仍待完成。
工具链拼的是交付闭环,不是再造一个机器人模型
这套工具链按四个支柱组织:先用Cosmos与Isaac Sim生成或增强数据,再用GR00T、DreamZero或Isaac Lab训练,随后进入软件在环验证,最后才走向Sim-to-Real与硬件在环。NVIDIA OSMO负责异构计算上的任务调度、数据依赖和资源分配,Strands Agents位于更上层的Agent编排位置,用自然语言驱动任务并决定下一轮生成或训练。
AWS侧覆盖S3、ECR、SageMaker、Batch、EKS、EC2、FSx for Lustre、CloudWatch、Secrets Manager与KMS。数据和模型格式包括Zarr、LeRobot、PyTorch、Gymnasium、URDF、ONNX与ROS 2。它的价值是把原本散落在脚本、笔记本和实验机器上的步骤装进可重复部署的云端路径,而不是提供新的基础机器人模型。
27段真实遥操作数据,是验证入口而非生产证明
公开样例使用UR3机械臂和Robotiq 2F-85夹爪完成抓取,包含27段真实遥操作episode。团队可先用这组小数据验证摄取、微调、仿真评测和权重流转,再替换自己的机器人URDF、传感器记录与任务。这个设计降低了“第一条流水线”搭建门槛,也让各环节的输入输出可以被检查。
但27段数据不足以证明复杂场景的泛化、长期稳定性或安全性。“robot-agnostic、task-agnostic”是架构目标,不是无需适配。控制频率、相机与力传感器、驱动、夹具、安全围栏和现场网络都会改变实际表现。迁移到自己的设备后,仍需要重新定义成功标准、危险动作、人工接管和回归样本。
成本表能帮试点估预算,却还不能算客户TCO
仓库给出样例配置估算:GR00T冒烟测试约2美元,完整训练约79美元;DreamZero冒烟门约10美元,1000步约93美元;Cosmos 3 Predict约37美元/小时,OSMO完整部署约5美元/小时。数字把选型从“需要很多GPU”推进到可拆分预算,但只是特定实例、时长与区域条件下的样例。
企业TCO还要加入数据采集与标注、GPU配额等待、失败重跑、存储与网络、现场设备、工程师工时和安全验收。仓库也没有具名客户的任务成功率、延迟、人工介入、故障恢复或ROI。成本表适合给试点设置上限和关停规则,不适合直接承诺生产节省。
小编判断:先看状态表,再谈端到端
最关键的事实藏在组件状态里:Foundation、Cosmos、Isaac Lab、GR00T、DreamZero、Isaac Sim、OSMO和Strands Agents大多标为Available;Isaac Lab Arena Evaluation仍是Preview;Edge Deployment则明确是Planned。也就是说,云上数据、训练与仿真链路已经有较完整样例,但把模型稳定推到Jetson或现场设备的最后一段仍未闭合。
平台团队应把这套仓库当作参考起点,逐段验收数据可追溯、容器版本、凭据、模型登记、仿真门禁、边缘包和回滚,而不是一次性部署整套“机器人平台”。已有Kubeflow、Airflow或Argo Workflows的团队,也可以只抽取需要的Isaac Lab、GR00T或Cosmos模块,避免为样例控制面重做现有编排。
AWS把物理AI交付链第一次写得足够具体:有代码、有模块状态、有小样例,也有可拆分成本。它仍缺少的,是边缘发布、真实客户运行和长期可靠性。把这些缺口保留在试点清单里,工具链才会成为减少集成返工的基础,而不是另一套看似完整的演示。